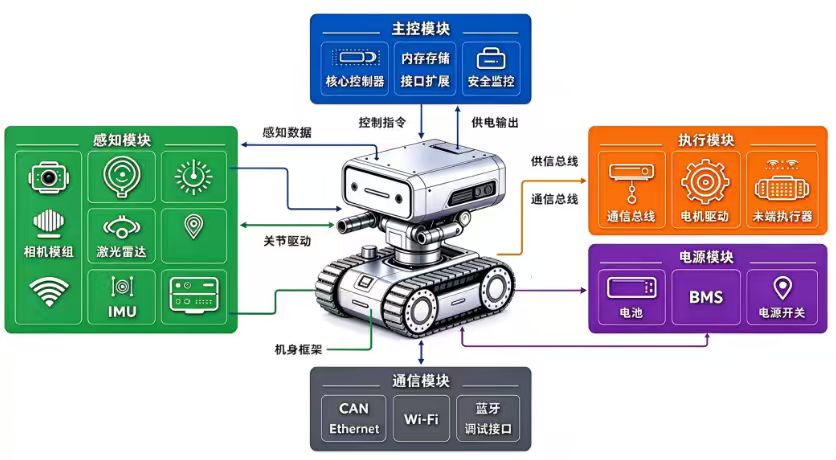
本机器人方案采用模块化架构设计,将整机拆分为主控模块、感知模块、执行模块、电源模块、机身通信框架五大单元,各模块独立解耦、协同联动,具备易开发、易维护、可快速扩展的特点。
主控模块(系统大脑):集成核心控制器、内存存储、接口扩展与安全监控单元。负责整机任务调度、算法运算、逻辑决策;接收感知模块的环境数据,下发控制指令至执行模块;同时管理整机安全状态,对外提供丰富扩展接口,是机器人的控制中枢。
感知模块(环境感知层):搭载相机模组、激光雷达、IMU惯性测量单元等多类传感器。实时采集图像、空间点云、姿态、位置等环境与本体状态信息,形成多源感知数据并上传主控模块,实现环境识别、定位、避障,为机器人自主行动提供数据基础。
执行模块(动作输出层):依托通信总线接收主控指令,由电机驱动单元控制关节与行走机构,配合末端执行器完成各类作业动作。支持运动控制与作业操作,实现机器人移动、抓取等执行任务。
电源模块(能量供给层):由锂电池、BMS电池管理系统、降压稳压电路与电源开关组成。为整机所有模块提供稳定、安全的电能输出。BMS 实时监测电池状态,实现电池保护与能量管理,保障机器人长时间稳定运行。
机身框架(通信载体):内置 CAN、Ethernet、Wi Fi、蓝牙等多类型通信接口。搭建整机通信网络,实现各模块间数据交互,支持设备联网、远程调试,方便功能迭代与现场维护。